Primul produs adus în clinicile din Europa
Precizia robotică
în chirurgia implantară.
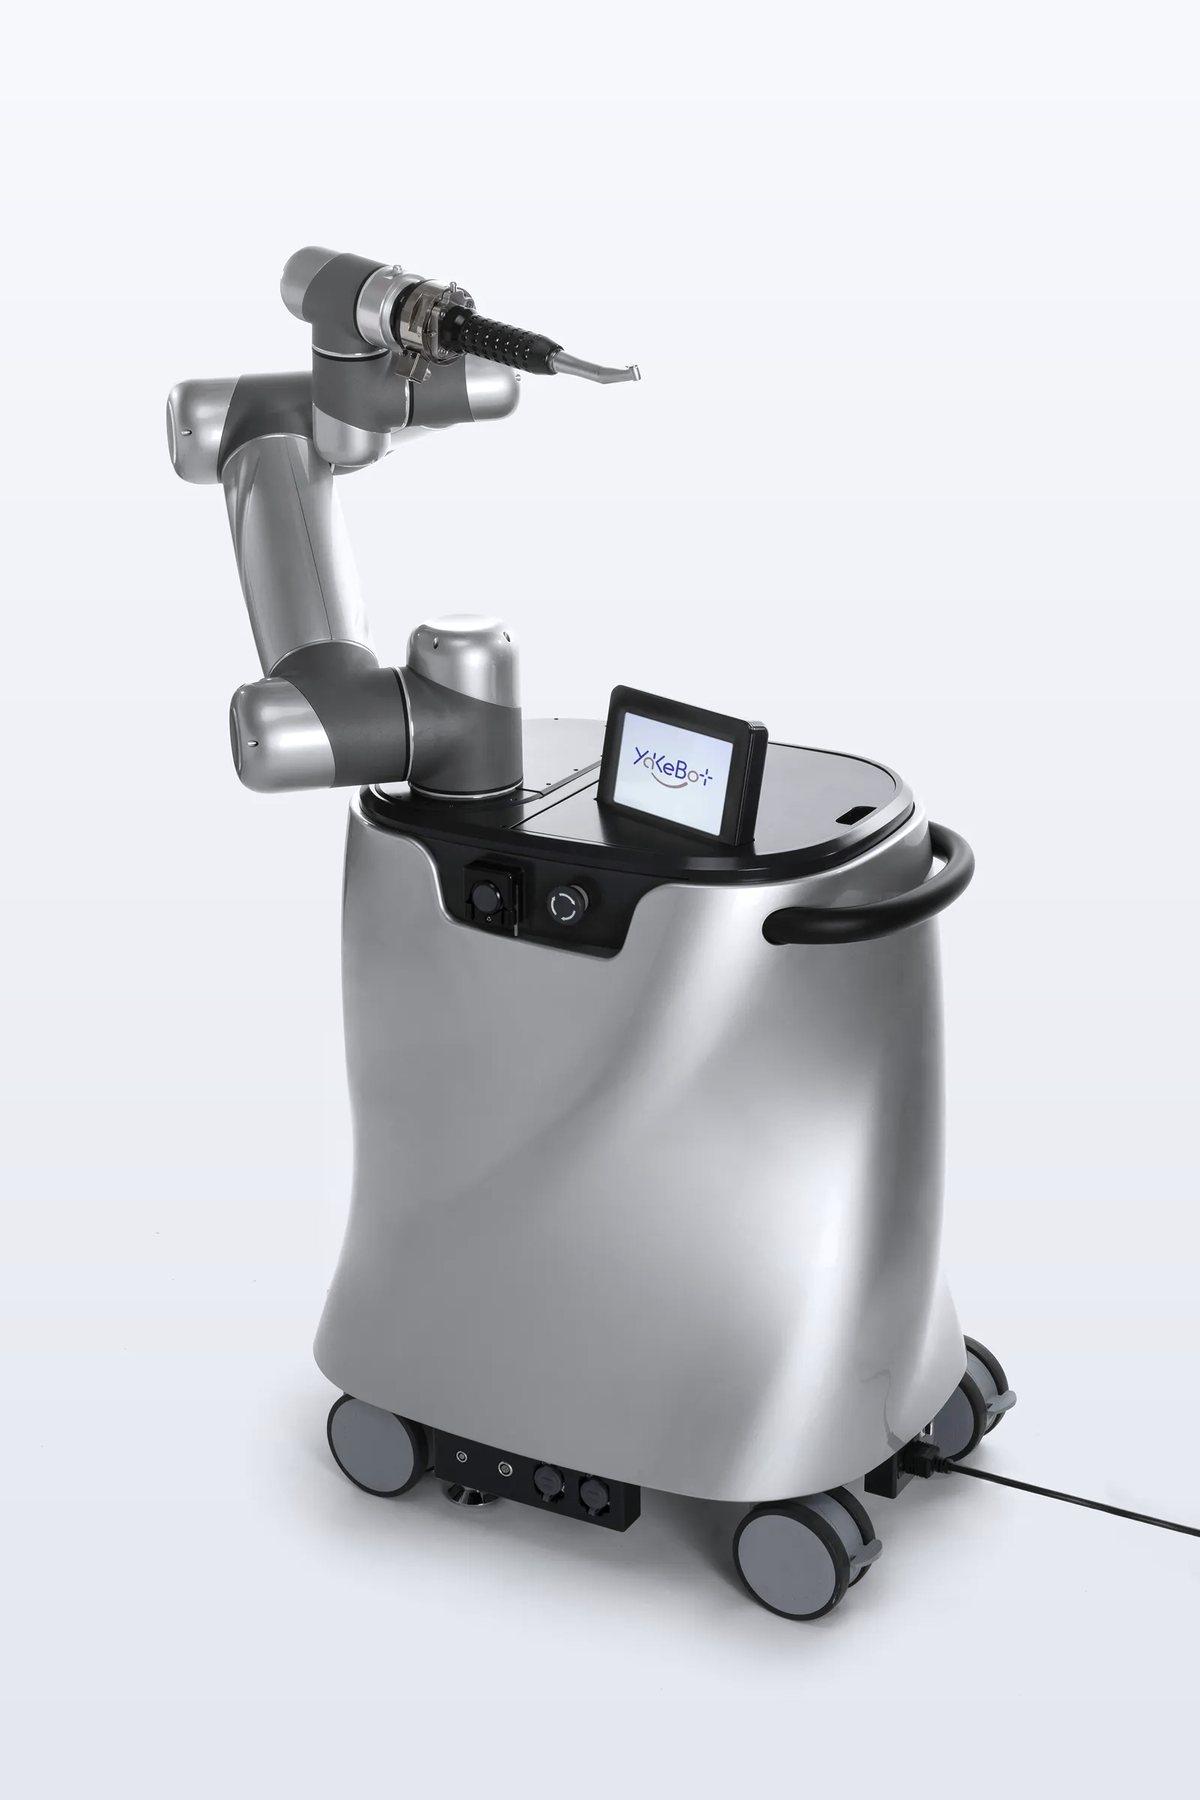
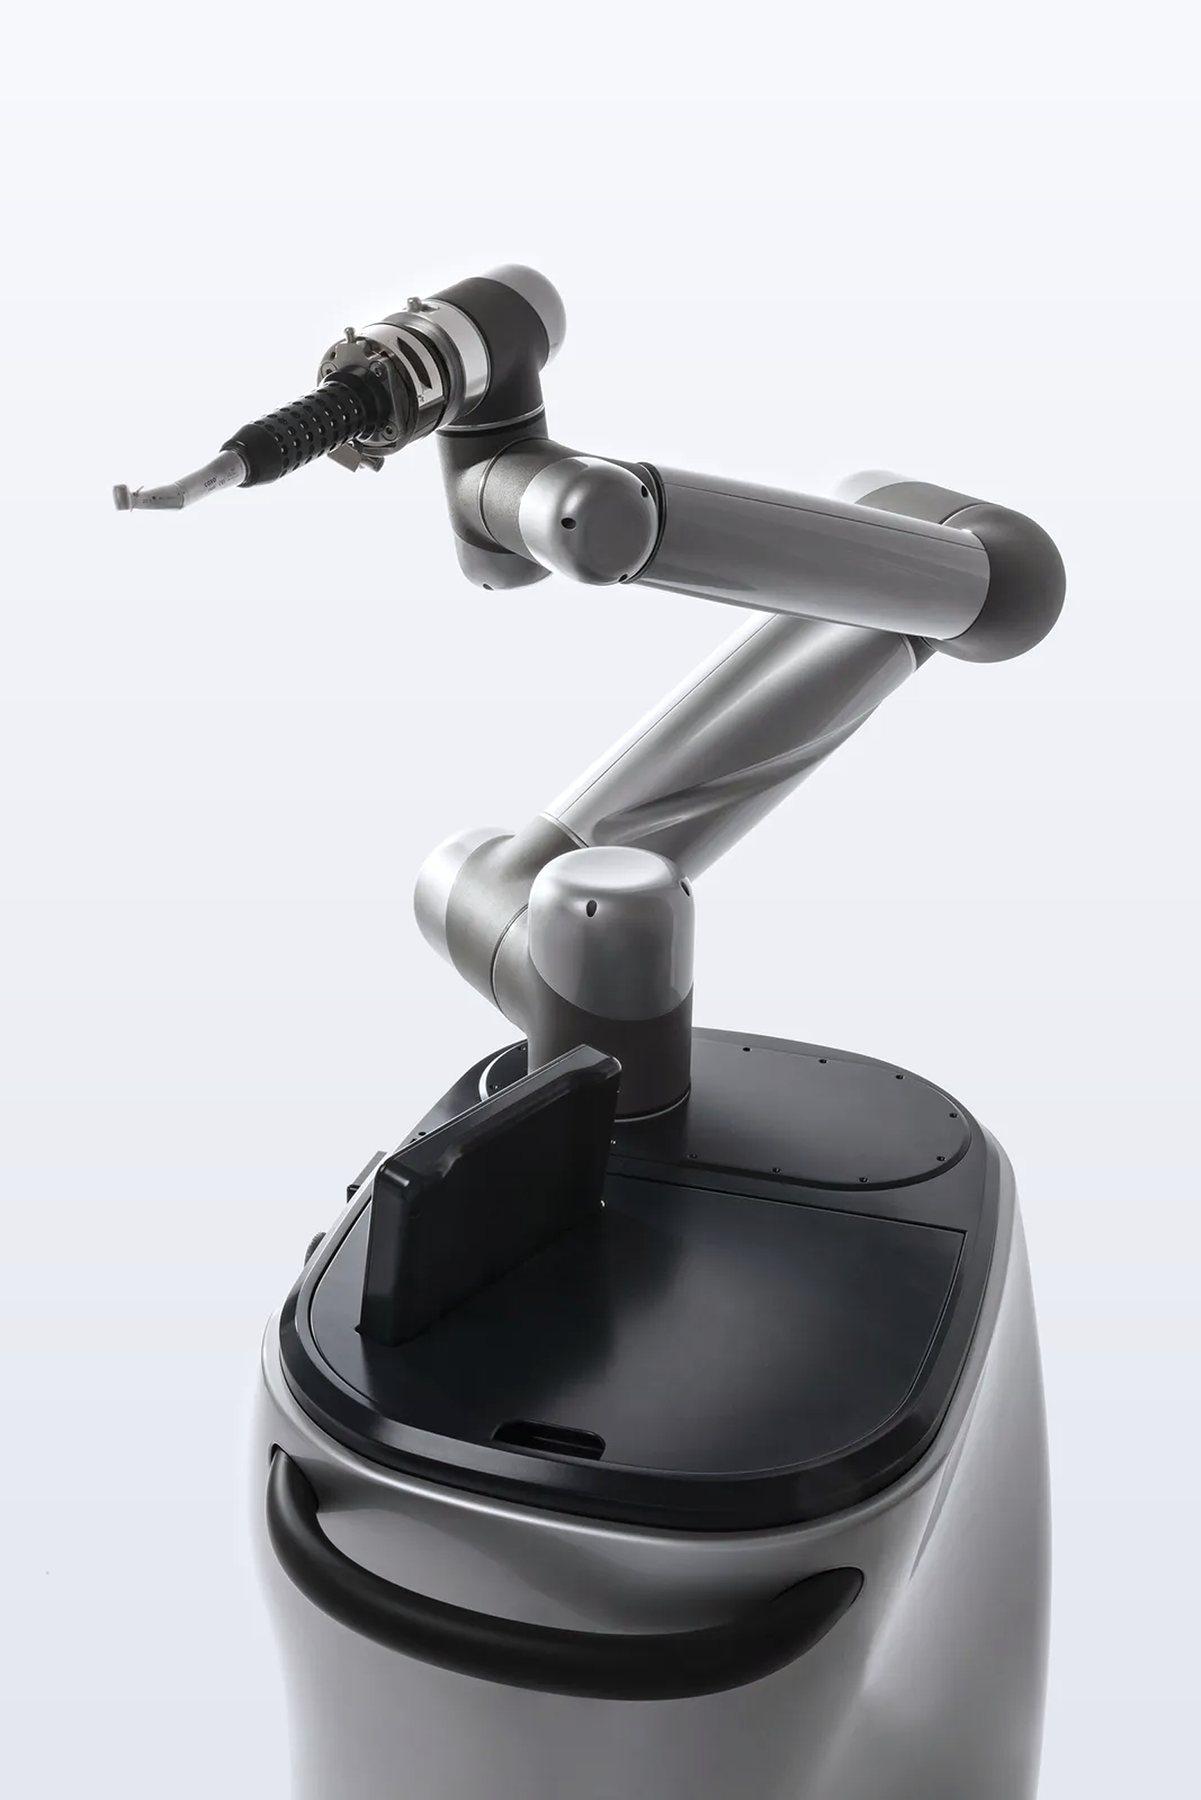
YakeBot transpune planificarea digitală în mișcări chirurgicale de înaltă precizie. Sistemul urmărește mișcările pacientului și ajustează traiectoria în timp real, în timp ce medicul păstrează controlul deplin asupra intervenției.
0,43 mm
deviație la platformă
1,48°
deviație angulară
0,008 s
timp de răspuns al navigației
Tehnologia din spatele preciziei.
De la planificarea digitală la intervenția chirurgicală, fiecare componentă contribuie la un proces precis, coordonat și controlat de medic.
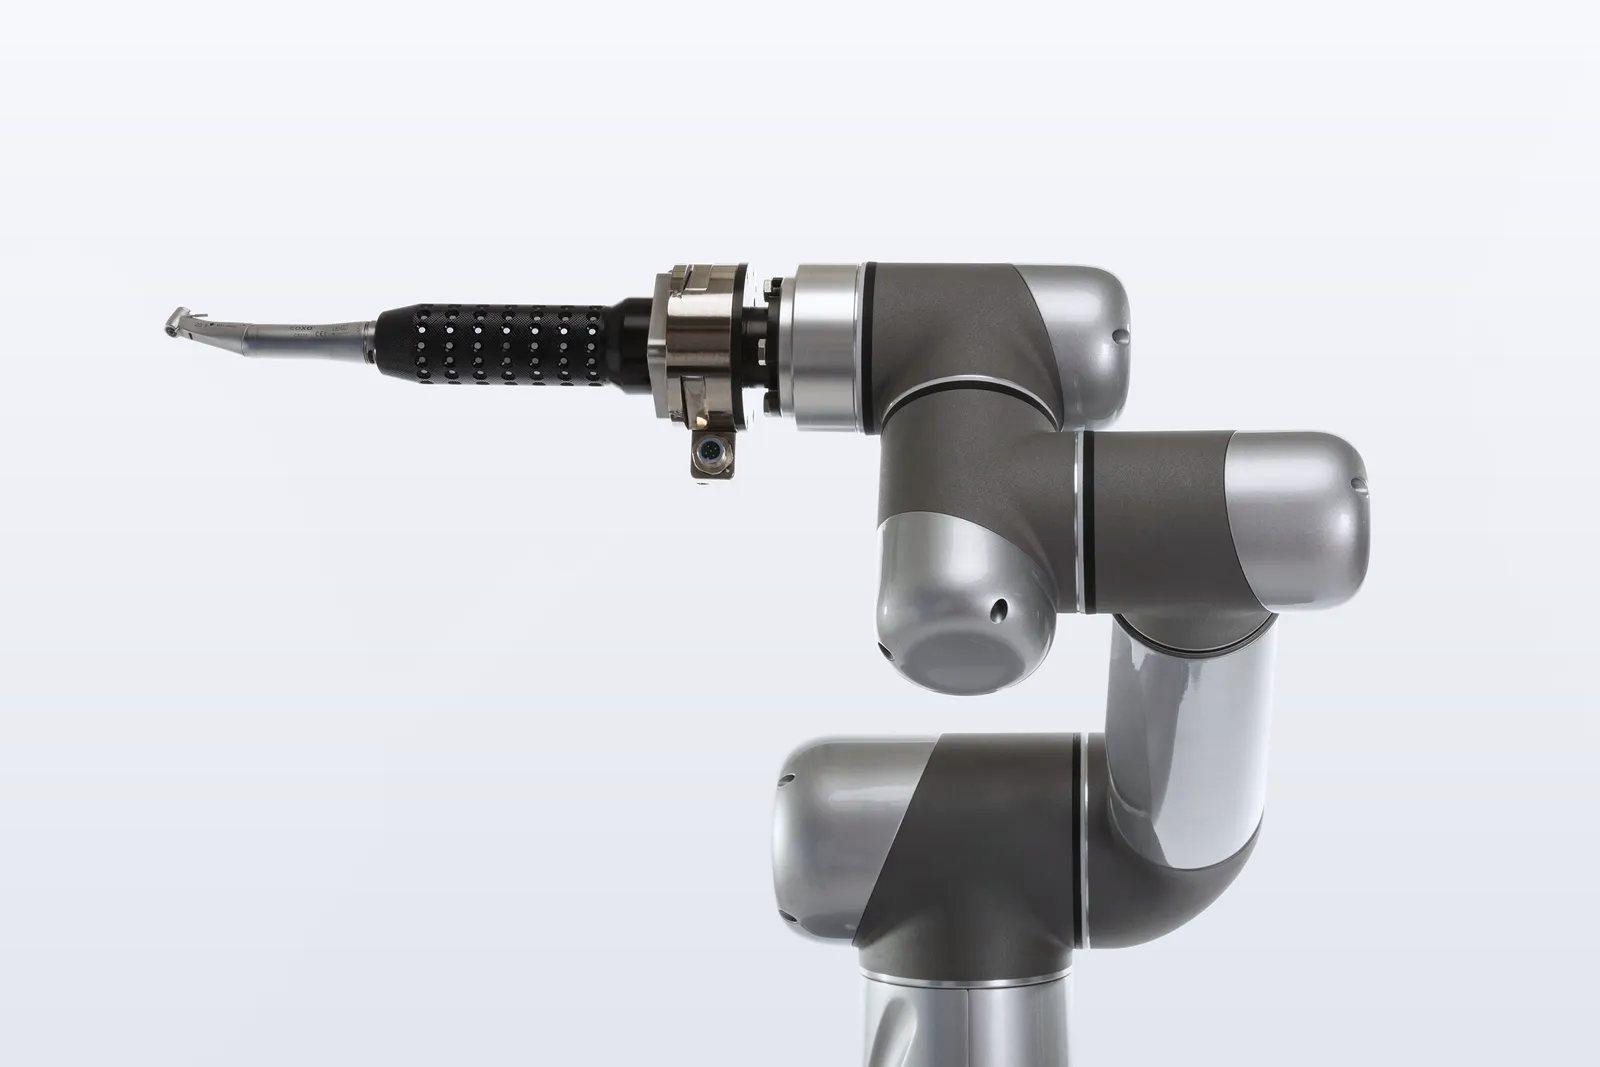
Braț robotic de precizie
Execută mișcările planificate pentru frezarea și inserarea implantului, cu precizie submilimetrică.
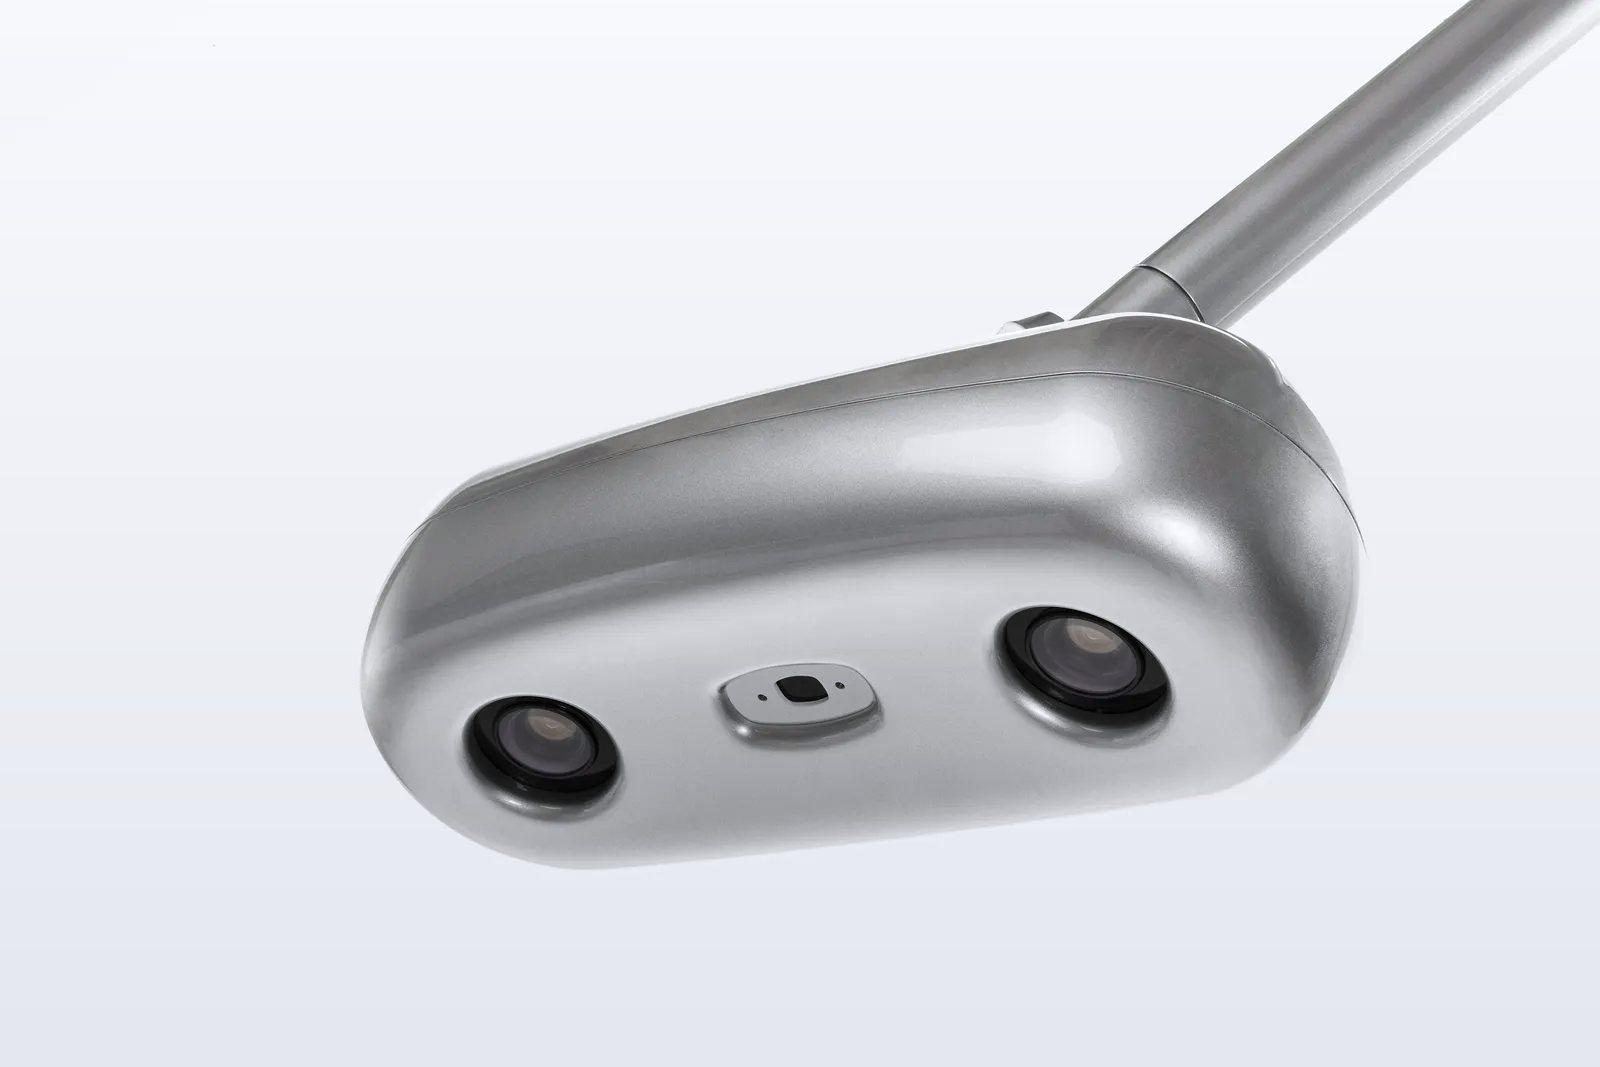
Sistem de navigație optică
Camere stereoscopice monitorizează în timp real poziția pacientului și a brațului robotic.
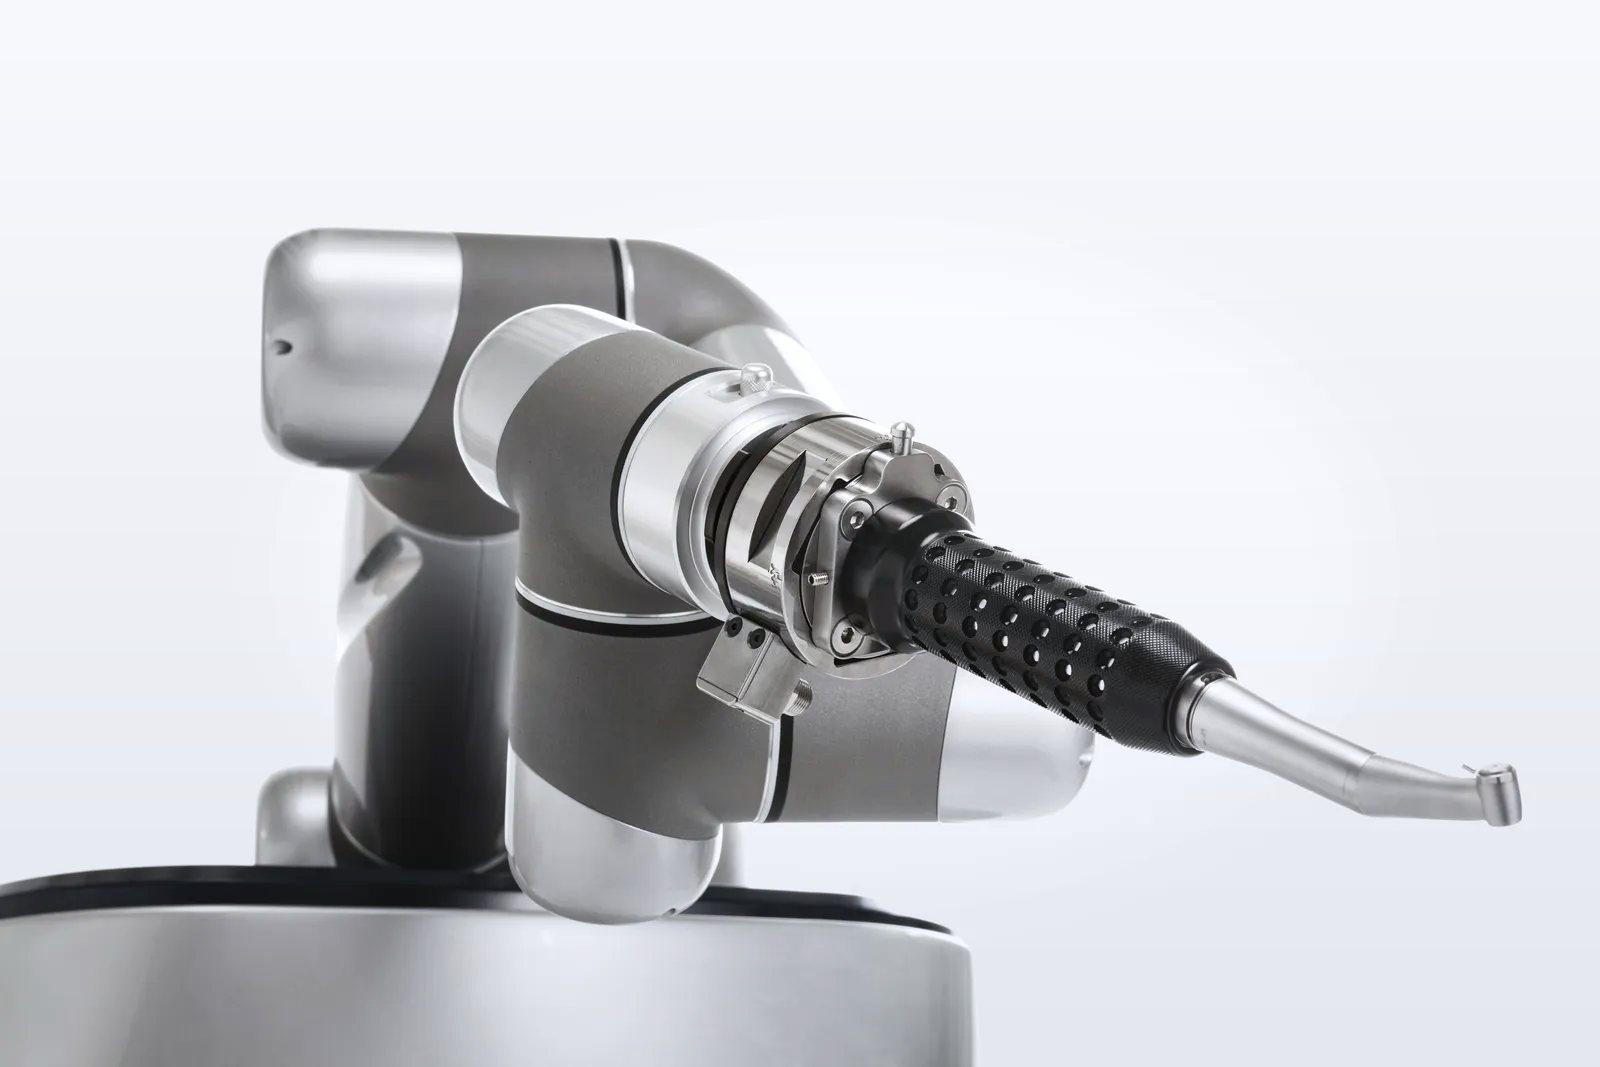
Instrument chirurgical cu senzori
Monitorizează forțele exercitate și parametrii de inserare, oferind feedback în timpul intervenției.
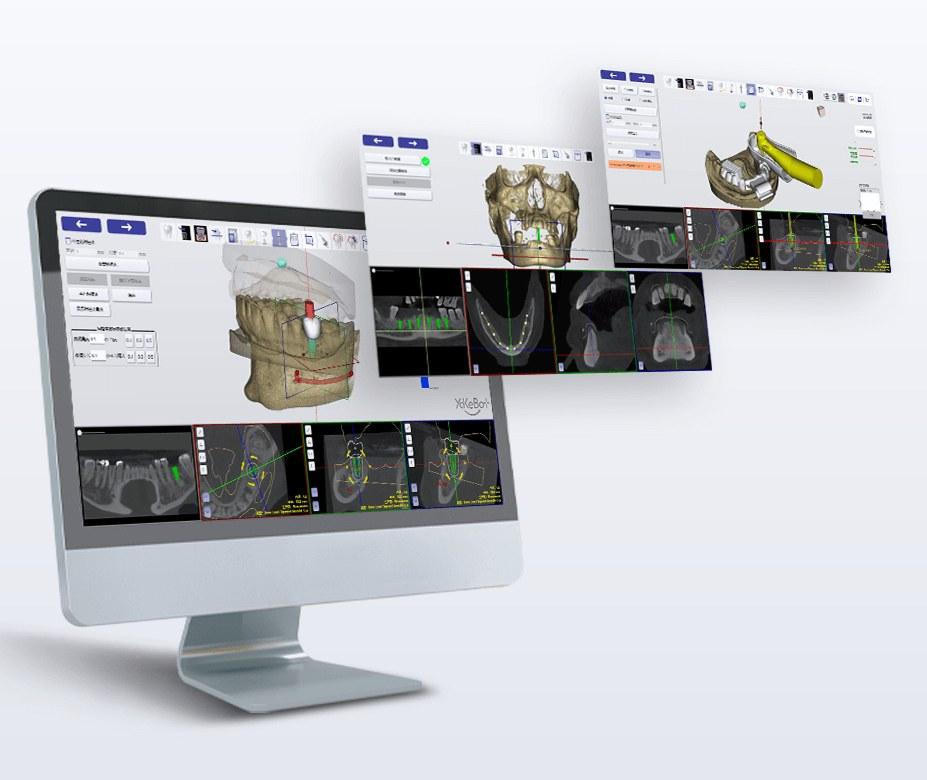
Software DentalNavi
Permite planificarea 3D pe baza imaginilor CBCT, monitorizarea intervenției și analiza rezultatelor.
Cum funcționează
De la planificarea 3D la intervenție și evaluarea rezultatului, fiecare etapă este precis coordonată.
01
Scanare și analiză
Se realizează scanările CBCT și intraorale pentru obținerea datelor anatomice necesare planificării.
02
Planificare 3D
Se stabilesc digital poziția, unghiul și adâncimea fiecărui implant.
03
Înregistrare și calibrare
Se corelează planificarea digitală cu anatomia pacientului și se calibrează sistemul robotic.
04
Intervenție asistată robotic
Robotul urmează traiectoria planificată, sub controlul permanent al medicului.
05
Verificarea rezultatului
Se compară rezultatul intervenției cu planificarea inițială și se generează un raport de precizie.
Rezultatul
Un flux digital integrat, de la planificare la intervenție.
YakeBot reunește planificarea 3D, navigația în timp real și intervenția asistată robotic într-un proces coordonat, fără necesitatea unui ghid chirurgical static convențional. Acest flux integrat poate contribui la reducerea numărului de vizite și la optimizarea duratei totale a tratamentului.
Cum se diferențiază sistemul YakeBot.
Spre deosebire de ghidurile statice și navigația dinamică, YakeBot nu doar ghidează intervenția, ci execută mișcările planificate, sub controlul permanent al medicului.
Execuția frezării
- Ghid static
- Manuală, prin ghid
- Navigație dinamică
- Manuală, asistată de navigație
- YakeBot
- Robotică, sub controlul medicului
Adaptare în timp real
- Ghid static
- Traiectorie fixă
- Navigație dinamică
- Afișată pe ecran
- YakeBot
- Ajustare robotică în timp real
Controlul adâncimii
- Ghid static
- Prin ghid și instrumentar
- Navigație dinamică
- Ghidaj vizual, control manual
- YakeBot
- Control conform planificării digitale
Consistența execuției
- Ghid static
- Depinde de execuția manuală
- Navigație dinamică
- Depinde de coordonarea medicului
- YakeBot
- Traiectorie controlată robotic, conform planului
Necesitatea unui șablon
- Ghid static
- Da
- Navigație dinamică
- Nu
- YakeBot
- Nu
Verificarea rezultatului
- Ghid static
- Evaluare postoperatorie
- Navigație dinamică
- Evaluare postoperatorie
- YakeBot
- Raport automat plan vs. rezultat
| Criteriu | Ghid static | Navigație dinamică | YakeBot |
|---|---|---|---|
| Execuția frezării | Manuală, prin ghid | Manuală, asistată de navigație | Robotică, sub controlul medicului |
| Adaptare în timp real | Traiectorie fixă | Afișată pe ecran | Ajustare robotică în timp real |
| Controlul adâncimii | Prin ghid și instrumentar | Ghidaj vizual, control manual | Control conform planificării digitale |
| Consistența execuției | Depinde de execuția manuală | Depinde de coordonarea medicului | Traiectorie controlată robotic, conform planului |
| Necesitatea unui șablon | Da | Nu | Nu |
| Verificarea rezultatului | Evaluare postoperatorie | Evaluare postoperatorie | Raport automat plan vs. rezultat |
Descoperiți ce poate aduce YakeBot în clinica dumneavoastră.
Programați o întâlnirePrecizie demonstrată clinic.
Deviații medii față de planificare, în studii publicate.
0,43mm
Deviație medie la nivelul platformei implantului
0,56mm
Deviație medie la vârful implantului
1,48°
Deviație angulară medie față de planificare
Precizie superioară ghidurilor statice. Într-un studiu comparativ, YakeBot a înregistrat deviații medii de 0,43 mm la platforma implantului și 0,56 mm la apex, comparativ cu 1,31 mm și, respectiv, 1,47 mm în cazul chirurgiei cu ghid static.
Medicul rămâne la comandă.
YakeBot asistă fiecare etapă a intervenției, dar deciziile și controlul rămân permanent în mâinile medicului.
0,008 s
Adaptare în timp real
Sistemul optic urmărește mișcările pacientului, permițând brațului robotic să ajusteze traiectoria în timpul intervenției.
3 axe
Feedback de forță
Senzorii monitorizează rezistența întâmpinată în timpul frezării și oferă date pentru controlul intervenției.
°C
Protecție termică
Sistemul estimează temperatura în timpul frezării, contribuind la prevenirea supraîncălzirii osului.
STOP
Control permanent
Robotul avansează numai cât timp medicul menține pedala apăsată. Eliberarea acesteia oprește mișcarea.
Controlul adâncimii
Poziția și adâncimea frezării sunt controlate conform planificării digitale stabilite de medic.
Fără șablon chirurgical
Navigația robotică permite realizarea intervenției fără fabricarea unui ghid chirurgical fizic.